Gömülü Sistem Projesi Nasıl Geliştirilir? Fikirden Ürüne Süreç
Gömülü sistem, bir cihazın içinde tek bir işi yapan küçük bir bilgisayardır. Mikrodenetleyici seçiminden yazılım mimarisine, RTOS kararından haberleşme, test ve OTA güncellemeye kadar proje adımlarını anlatıyoruz.
Bir gömülü sistem projesi; gereksinimlerin ve zamanlama ihtiyaçlarının çıkarılması, mikrodenetleyici seçimi, yazılım mimarisinin kurulması, bare-metal ya da RTOS kararı, haberleşmenin eklenmesi, sahaya yakın koşullarda test ve uzaktan güncelleme (OTA) altyapısının hazırlanmasıyla geliştirilir. Gömülü sistem ise bir cihazın içine yerleştirilmiş, yalnızca o cihazın işini yapan küçük bir bilgisayardır; kombinin kontrol kartı da, kuyu başında pompa verilerini okuyup merkeze gönderen bir saha cihazı da birer gömülü sistemdir.
Gömülü sistem nedir, normal bir bilgisayardan farkı ne?
Masaüstü bilgisayar her işi yapabilsin diye tasarlanır. Gömülü sistem ise tek bir işi, çoğu zaman birkaç yüz kilobaytlık bellekle, belirli bir süre içinde ve başında kimse olmadan yapmak zorundadır. Bir motor sürücüsü arıza sinyalini milisaniyeler içinde görmeli, bir saha cihazı elektrik kesintisinden sonra kendiliğinden ayağa kalkmalıdır.
Kendi ürünümüz Enerji360 Pro buna iyi bir örnek: üç fazlı ölçüm yapan, sonuçları Wi-Fi, Ethernet ve RS485 Modbus üzerinden aktaran bir enerji analizörü. Bu yazıda anlattığımız kararların hepsi böyle bir cihazda tek tek karşımıza çıkar.
Gömülü sistem projesi adım adım nasıl yapılır?
1. Gereksinimler ve zamanlama
Gömülü projede gereksinim listesi, işlevlerin yanında zamanlamayı ve hata davranışını da içermelidir. Bir girişteki değişim kaç milisaniye içinde fark edilmeli? Ölçüm saniyede kaç kez alınmalı? Elektrik kesildiğinde hangi veri kaybolmamalı, haberleşme koptuğunda cihaz ne yapmalı? Pille çalışacaksa ortalama akım bütçesi ne kadar? Bu cevaplar hem mikrodenetleyici seçimini hem yazılım mimarisini doğrudan belirler.
2. Mikrodenetleyici seçimi
Seçimi işlemci hızından çok çevre birimleri belirler. İki ayrı RS485 hattı ve bir 4G modem bağlanacaksa en az üç UART gerekir, hata kayıtları için bir konsol da isteniyorsa dört. Hassas analog ölçümde ADC çözünürlüğüne ve referans gerilimine, motor kontrolünde gelişmiş zamanlayıcılara bakılır. Wi-Fi ya da Bluetooth ana ihtiyaçsa ESP32 serisi radyoyu ve FreeRTOS tabanlı ESP-IDF ortamını hazır getirir. Çok sayıda UART, CAN, hassas zamanlama ve düşük güç gereken işlerde STM32 ailesinin geniş seçeneği öne çıkar. Gerçek zamanlı işleri STM32'ye, kablosuz bağlantıyı yanındaki bir ESP32 modülüne bırakan iki işlemcili kartlar da yaygındır. Flash bellek seçilirken OTA hesaba katılmalı, bellekte iki yazılım sürümüne yetecek yer olmalıdır. Uzun yıllar üretilecek bir üründe, üreticinin uzun süreli tedarik taahhüdü verdiği aileleri seçmek de teknik özellikler kadar önemlidir.
3. Yazılım mimarisi
Koda başlamadan önce yazılımı katmanlara ayırıyoruz. En altta donanıma dokunan sürücüler (UART, ADC, GPIO, flash) durur. Onların üzerinde Modbus, MQTT, veri kaydı ve ayar yönetimi gibi servisler, en üstte de cihazın asıl işini yapan uygulama mantığı yer alır. Bu ayrım sayesinde kart revizyonunda çoğunlukla sürücü katmanı değişir, uygulama mantığı ise bilgisayarda test edilebilir. Cihazın modlarını (açılış, normal çalışma, arıza, servis) açık bir durum makinesiyle tanımlamak, sahada "cihaz neden böyle davrandı" sorusunu cevaplamayı kolaylaştırır. Ayarlar flash'ta CRC ile korunur; bozuk bir ayar bloğu cihazı kilitlememeli, varsayılan değerlerle açılmasını sağlamalıdır.
4. Bare-metal mi, RTOS mu?
Birkaç sensör okuyup bir röleyi süren cihaz için ana döngü ve kesmelerle çalışan bare-metal yapı yeterlidir; daha az RAM harcar, hata ayıklaması kolaydır. Cihaz aynı anda 4G bağlantısını yönetip Modbus sorgusu yapıyor, ekran güncelliyor ve veri kaydediyorsa bu işleri tek döngüde zamanlamak hızla içinden çıkılmaz hale gelir. Bu noktada FreeRTOS gibi bir gerçek zamanlı işletim sistemi her işi kendi görevine ayırıp önceliklendirmeyi sağlar. Bedeli de vardır: her görev için ayrı yığın (stack) belleği, paylaşılan veride yarış durumları ve öncelik terslemesi (priority inversion) gibi bulması zor hatalar. ESP32 tarafında bu karar zaten verilmiştir, ESP-IDF FreeRTOS üzerinde çalışır.
5. Haberleşme: sahadan buluta
Saha tarafında en sık RS485 üzerinden Modbus RTU ile karşılaşıyoruz. Kağıt üzerinde basit görünen bu hattaki sorunların çoğu yazılımdadır: yanlış ayarlanmış zaman aşımları, cevap vermeyen bir cihaz için sonsuz bekleme, CRC hatasında yeniden denemenin unutulması. Donanımda ise hattın iki ucundaki 120 ohm sonlandırma ve izolasyon belirleyicidir. Buluta veri göndermek için Wi-Fi ya da 4G üzerinden MQTT kullanıyoruz. Bağlantı koptuğunda cihaz ölçümleri belleğinde biriktirmeli, bağlantı geri geldiğinde zaman damgasıyla göndermelidir.
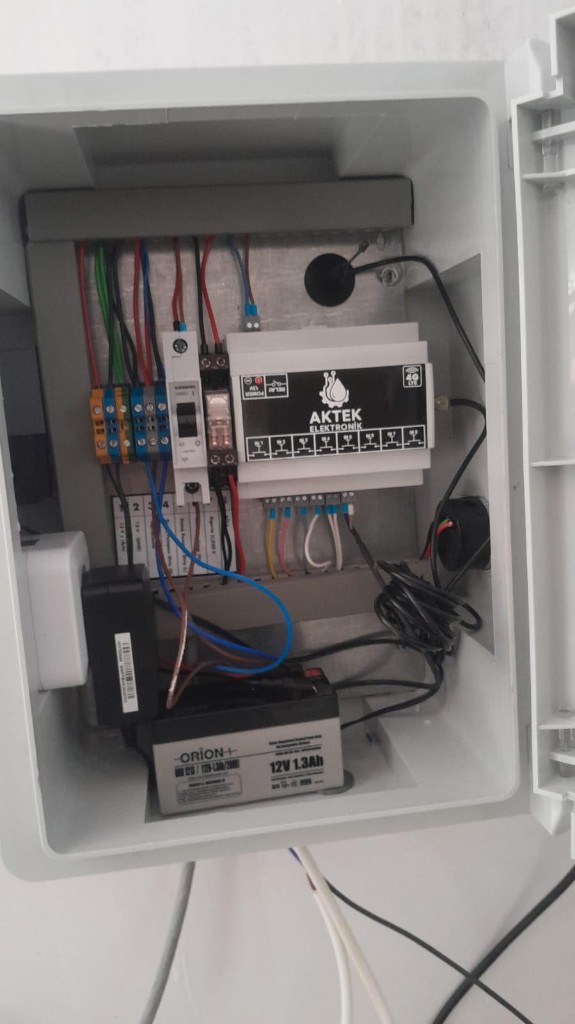
Aktek klorlama otomasyonu projesindeki saha cihazında bu iki taraf bir arada çalışıyor: iki ayrı RS485 hattından sürücü verileri okunuyor, 4G üzerinden web paneline ve mobil uygulamaya aktarılıyor. Bağlantı tarafını daha ayrıntılı merak ediyorsanız IoT cihaz geliştirme sayfamıza bakabilirsiniz.
6. Test: masada, simülatörde ve sahada
Donanımdan bağımsız uygulama mantığını bilgisayarda birim testleriyle denemek, hataların büyük kısmını karta yükleme yapmadan yakalar. Ardından kart masaya konur, bağlanacağı cihazlar bilgisayardaki bir Modbus simülatörüyle taklit edilir ve hata senaryoları bilerek oluşturulur: hat kopar, cevap gecikir, flash'a yazma sırasında elektrik kesilir, internet saatlerce gelmez. Watchdog ana döngünün başında körü körüne beslenmemeli, bütün görevler sağlıklı olduğunu bildirdiğinde beslenmelidir; yoksa kilitlenen bir görev fark edilmeden kalır. Son adım, cihazın gerçek sahada günlerce gözlenmesidir.
7. OTA: sahadaki cihazı uzaktan güncellemek
Kuyu başındaki ya da türbin kulesindeki bir cihaza her yazılım değişikliğinde gitmek mümkün değildir. Bu yüzden uzaktan güncelleme ilk sürümden itibaren tasarımın parçası olmalıdır. Güvenli bir OTA yapısında gelen yazılım önce cihazdaki ikinci bir bellek bölümüne yazılır ve imzası kontrol edilir. Cihaz yeni sürümle açıldıktan sonra sunucuya bağlanamazsa kendiliğinden önceki sürüme geri döner. ESP-IDF bu mekanizmanın büyük kısmını hazır sunar; STM32 tarafında önyükleyiciyi (bootloader) projeye göre yazmak ya da MCUboot gibi açık kaynaklı bir çözüm kullanmak gerekir. Yarım inmiş bir güncellemenin cihazı kullanılamaz hale getirmesi, sahadaki en pahalı hatalardan biridir.
Gömülü yazılımda en sık yapılan hatalar neler?
- Beklemeler için delay() gibi bloklayan fonksiyonlar kullanmak; cihaz beklerken haberleşmeyi ve girişleri kaçırır.
- Ayarları ve sayaçları sık aralıklarla flash'a yazmak; flash'ın sınırlı yazma ömrü beklenenden çok daha erken tükenir.
- Sahadaki cihazda hiç olay kaydı (log) tutmamak; arızalı dönen cihazda neyin olduğunu gösteren tek bir iz kalmaz.
- RTOS görevlerinin yığın boyutunu tahminle vermek ve taşmayı hiç ölçmemek.
- OTA'yı "sonra ekleriz" diye projenin sonuna bırakmak.
Gömülü sistem projesine nereden başlamalı?
Elinizde yalnızca bir ihtiyaç varsa ilk adım, yukarıdaki gereksinim sorularını cevaplayan kısa bir dokümandır. Geliştirme kartlarıyla çalışan bir düzeneğiniz varsa hedef mikrodenetleyici ve yazılım mimarisi kararı öne çıkar. Kart tarafındaki adımları özel elektronik kart tasarımı yazımızda anlattık. Kartı, yazılımı ve haberleşmeyi birlikte yürütecek bir ekip arıyorsanız gömülü sistem geliştirme sayfamızda nasıl çalıştığımızı görebilirsiniz.
Sık Sorulan Sorular
Gömülü sistem örnekleri nelerdir?
Kombi ve klima kontrol kartları, akıllı sayaçlar, asansör kontrol kartları, araçlardaki elektronik kontrol üniteleri ve endüstriyel sensörler gömülü sistemdir. Ürünlerimizden akıllı kuyu ve su deposu otomasyonu da 4G üzerinden SCADA'ya bağlanan bir gömülü sistemdir.
Gömülü yazılım hangi dille yazılır?
Mikrodenetleyicilerde en yaygın dil C'dir, daha büyük projelerde C++ da sık kullanılır. MicroPython ve Arduino ortamı hızlı denemeler için pratiktir ama bellek ve zamanlama üzerinde daha az kontrol verdikleri için seri üretilen ürünlerde daha az tercih edilir. Rust da yavaş yavaş yer buluyor, ancak üretici kütüphaneleri hâlâ ağırlıklı olarak C ile geliyor.
Arduino bir gömülü sistem midir?
Evet, Arduino kartı üzerinde bir mikrodenetleyici çalıştıran basit bir gömülü sistemdir ve fikir denemek için çok kullanışlıdır. Sahaya çıkacak bir ürüne dönüşürken genellikle özel bir karta ve daha kontrollü bir yazılım yapısına geçilir.
Gömülü sistem ile PLC arasındaki fark nedir?
PLC'nin içinde de bir gömülü sistem vardır, ama PLC endüstriyel kontrol için hazır üretilmiş genel amaçlı bir cihazdır; donanımı hazırdır, siz uygulamayı yazarsınız. Özel gömülü sistemde kart ve yazılım ürüne göre tasarlanır, bu da adet arttıkça maliyet ve boyut avantajı getirir. İkisini özel kontrol kartı mı, PLC mi yazımızda karşılaştırdık.
Cihazınızın ne yapacağını, nerede çalışacağını ve kaç adet üretileceğini teklif formunda kısaca anlatın. Hangi mikrodenetleyici ve yazılım yapısıyla ilerlemenin mantıklı olduğunu birlikte konuşalım.